Интерфейсы энкодеров в системах управления движением: от физического уровня до протоколов обмена
Точное определение положения и скорости вращения механизмов – одна из ключевых задач в промышленной автоматизации, робототехнике и станкостроении. Решение этой задачи невозможно без применения энкодеров. Энкодеры (от англ. encoder – кодирующее устройство) представляют собой датчики перемещения, преобразующие механическое движение в электрический сигнал.
Выбор конкретного типа энкодера и, что не менее важно, его интерфейса связи с управляющим контроллером или приводом – инженерный вопрос, требующий отчётливого понимания не только измерительных характеристик, но и электросовместимости, помехоустойчивости и архитектуры системы в целом.
Также нужно отметить, что понятийный аппарат, применимый к устройству энкодеров, в основном базируется на англоязычной терминологии. В последующих разделах мы будем приводить устоявшиеся аббревиатуры и термины с пояснением для удобства русскоязычных читателей.

Структурная схема интерфейсного модуля обратной связи по положению (энкодера) промышленного привода/преобразователя частоты
Физические уровни и выходные каскады инкрементальных энкодеров

Инкрементальные энкодеры и их интерфейсы
Инкрементальные (накапливающие) энкодеры генерируют последовательность импульсов при вращении вала. Количество импульсов определяет угловое перемещение, а частота их следования – скорость. Однако необходимо понимать, что сам по себе импульс – это лишь логический сигнал, и способ его электротехнической реализации напрямую влияет на максимальную длину линии связи, устойчивость к электромагнитным помехам и совместимость с конкретным типом входа контроллера.
В текущей промышленной практике сформировались два основных стандарта логических уровней для инкрементальных энкодеров: TTL (Transistor-Transistor Logic, или транзисторно-транзисторная логика) и HTL (High Threshold Logic, или высокопороговая логика).
TTL-сигналы работают в диапазоне 0-5 В и, как правило, требуют дифференциальной передачи по стандарту RS-422 для обеспечения помехоустойчивости на линиях длиной более нескольких метров. HTL-сигналы, напротив, используют напряжение питания энкодера (в диапазоне 10-30 В; чаще всего, классические промышленные 24 В) в качестве уровня логической единицы, что делает их значительно менее чувствительными к наводкам и позволяет передавать сигнал на расстояния до 100-300 метров без дополнительных преобразователей.
Выбор между TTL и HTL определяется не только длиной кабеля, но и типом входов контроллера. Большинство программируемых логических контроллеров (ПЛК) и сервоприводов рассчитаны на работу с HTL-сигналами, тогда как специализированные устройства управления движением и интерфейсные модули высокоточных систем зачастую используют TTL/RS-422.
Схемотехнически выходные каскады инкрементальных энкодеров реализуются в нескольких вариантах. Наиболее распространённым для HTL является двухтактный выход Push-Pull, активно подтягивающий сигнал как к питанию, так и к земле. Для TTL стандартным решением служит дифференциальный линейный драйвер (Line Driver) по стандартному интерфейсу RS-422, формирующий для каждого канала пару сопряжённых сигналов. В бюджетных решениях может применяться выход с открытым коллектором (Open Collector), требующий внешнего подтягивающего резистора, однако он существенно уступает по быстродействию и помехоустойчивости.
Отдельно стоит выделить аналоговый синусно-косинусный выход (Sin/Cos) с уровнем сигнала 1 Vpp (1 В «пик-пик»). В отличие от прямоугольных импульсов TTL и HTL, Sin/Cos передаёт плавные аналоговые гармонические сигналы, сдвинутые по фазе на 90°. Это позволяет приёмной стороне выполнять интерполяцию – определять положение вала внутри одного периода сигнала с разрешением, на несколько порядков превышающим количество физических меток на диске энкодера. Sin/Cos интерфейс применяется в высокоточных сервоприводах и станках с ЧПУ, где требуется максимальная плавность хода и точность позиционирования вплоть до микронов.
Последовательные протоколы абсолютных энкодеров
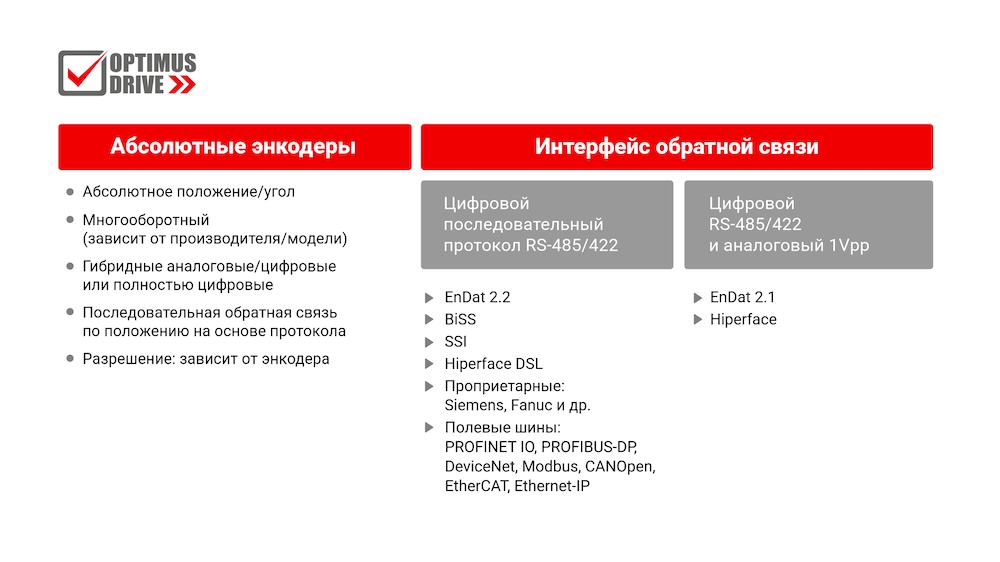
Абсолютные энкодеры и их интерфейсы
В отличие от инкрементальных, абсолютные энкодеры отправляют на контроллер уникальный цифровой код для каждого углового положения вала. Это значение не теряется при отключении питания и не требует процедуры поиска референсной точки при каждом включении системы. Передача кода осуществляется по последовательным интерфейсам, которые по своей архитектуре кардинально отличаются от простых импульсных выходов.
Наиболее распространённым интерфейсом для абсолютных энкодеров является SSI (Synchronous Serial Interface, или синхронно-последовательный интерфейс). Это синхронный протокол «ведущий-ведомый», где контроллер генерирует тактовые импульсы, а энкодер синхронно с ними выдаёт биты данных. Передача ведётся по двум дифференциальным парам проводов согласно стандарту RS-422: одна пара для тактового сигнала, другая – для данных. Тактовая частота может достигать 1,5 МГц в зависимости от длины кабеля.

Интерфейс SSI
SSI является однонаправленным интерфейсом. Это означает, что контроллер только читает положение, но не может загружать информацию в энкодер.
Развитием идеи SSI стал протокол BiSS (Bidirectional Synchronous Serial Interface, или двунаправленный синхронный последовательный интерфейс). Как и SSI, BiSS является синхронным протоколом, но, в отличие от предшественника, поддерживает двунаправленную передачу данных. Это означает, что контроллер может не только считывать текущее положение, но и обращаться к энергонезависимой памяти энкодера для чтения идентификационной информации, параметров калибровки и данных диагностики, например, таких как температура.
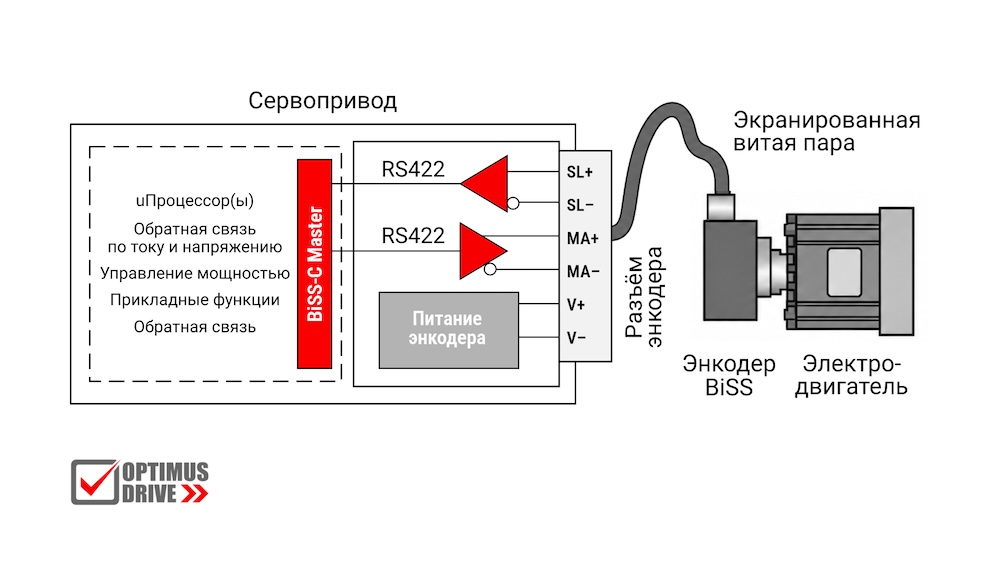
Интерфейс BiSS
Тактовая частота BiSS достигает 10 МГц, а сам протокол реализует механизм компенсации задержек распространения сигнала и контроль целостности данных с помощью циклического избыточного кода (Cyclic redundancy check; CRC) до 64 бит на ведомый модуль. BiSS является открытым стандартом и может использоваться без лицензионных отчислений.
Проприетарные решения, такие как EnDat от HEIDENHAIN и HIPERFACE от SICK, также занимают значительную долю рынка, особенно в высокоточных применениях. EnDat представляет собой двунаправленный цифровой интерфейс, способный передавать как абсолютное положение, так и инкрементальные сигналы (в некоторых версиях – в аналоговой форме Sin/Cos). EnDat 2.2 обеспечивает тактовую частоту до 16 МГц и поддерживает функции безопасности вплоть до SIL 3 (Safety Integrity Level, или «уровень полноты безопасности» по международному стандарту IEC 61508).
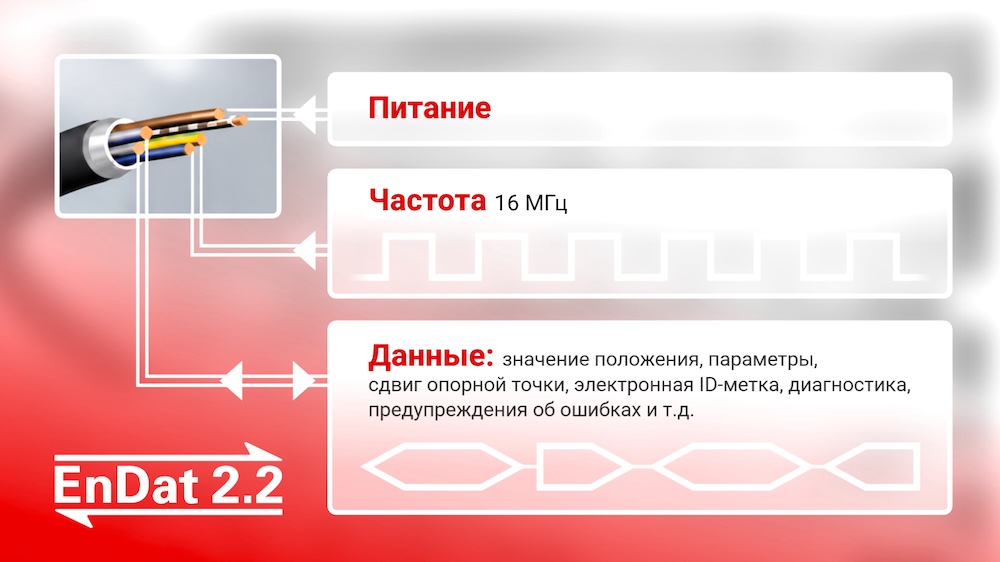
Интерфейс EnDat 2.2 (согласно официальной документации; обработано и оформлено редакцией)
Гибридный HIPERFACE, в свою очередь, комбинирует аналоговые синусно-косинусные сигналы для высокоскоростной передачи текущего положения и цифровой канал RS-485 для передачи абсолютных значений и диагностики состояния.
Важно отметить, что все перечисленные протоколы работают на физическом уровне RS-422 или RS-485 и используют дифференциальную передачу сигналов. Это обеспечивает высокую помехоустойчивость и позволяет использовать кабели большой протяжённости, что бывает исключительно важно для промышленных условий эксплуатации.
Критерии и практика выбора интерфейса
Выбор интерфейса энкодера – это не только сравнение тактовых частот или разрешающей способности. На практике приходится учитывать совокупность факторов, определяющих работоспособность системы целиком.
Первым и наиболее очевидным критерием является совместимость с контроллером или сервоприводом. Большинство современных устройств поддерживают несколько типов подключения, однако универсальность не может быть всеобъемлющей: TTL и HTL требуют разного вольтажа, а для работы с Sin/Cos необходим аналоговый порт с поддержкой интерполяции.
Второй фактор – длина линии связи. HTL-сигналы на 24 В уверенно передаются на расстояние до 100-300 метров. TTL/RS-422 – до 100-150 метров при использовании качественного экранированного кабеля. Предел Sin/Cos – до 50-70 метров, после чего начинаются потери амплитуды, влияющие на точность интерполяции. Для абсолютных энкодеров с последовательными протоколами максимальная длина кабеля обратно пропорциональна тактовой частоте – чем выше частота, тем короче допустимая линия.
Третий аспект – необходимость диагностики и настройки. Если система требует удалённого считывания параметров энкодера, контроля температуры или верификации целостности данных, выбор падает на двунаправленные протоколы: BiSS, EnDat или HIPERFACE. Однонаправленный SSI таких возможностей не поддерживает.
Наконец, нельзя игнорировать архитектурный уровень системы. Если энкодеры подключены непосредственно к сервоприводам, работающим в замкнутом контуре управления, приоритетом является минимальная задержка и детерминизм. Здесь оптимальны «точечные» протоколы SSI, BiSS или EnDat. Если же требуется интеграция множества датчиков в единую сеть управления, более уместным становится использование полевых шин (PROFINET, EtherCAT) или интерфейсов с топологией «шина», поддерживаемых, например, BiSS в режиме Bus.
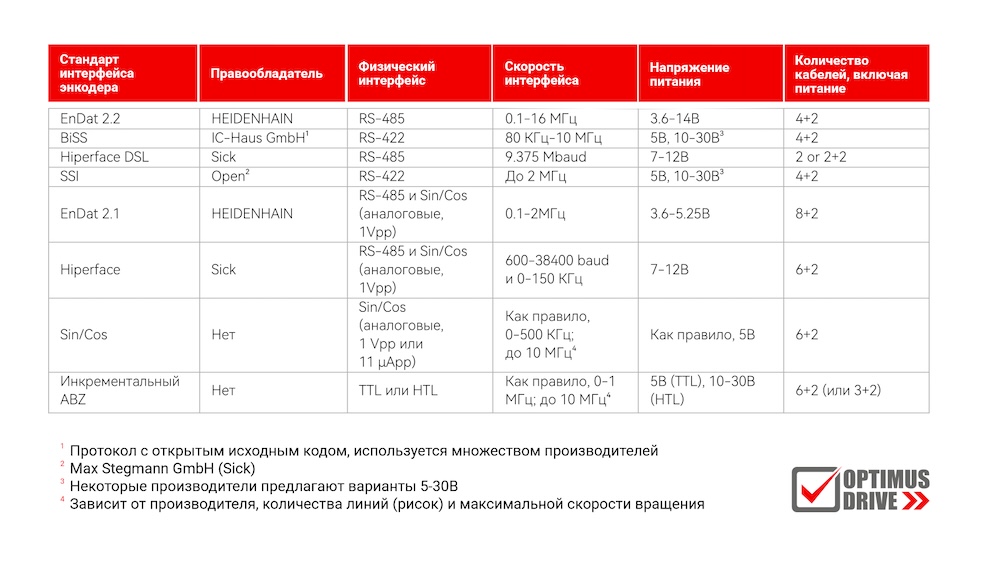
Сравнительная таблица энкодерных интерфейсов
Интерфейсы энкодеров образуют многоуровневую иерархию, в которой каждый уровень решает свои задачи. Физический обеспечивает электрическую совместимость и помехоустойчивость. Логический определяет способ кодирования и передачи данных. Протокольный добавляет возможность двустороннего обмена и диагностики.
Осознанная деконструкция этой иерархии позволяет специалисту правильно выбирать компоненты системы управления движением, избегая ошибок, связанных с несовместимостью уровней сигналов или недостаточной помехоустойчивостью.
Правильный выбор интерфейса подразумевает инженерный компромисс между стоимостью, требуемой точностью, условиями эксплуатации и общим строением системы. Здесь ключевую роль играет не только паспортное разрешение энкодера, но и его способность «разговаривать» с управляющим устройством на одном языке – языке электросигналов и протоколов обмена данными.
15 сентября 2026г.

В нашей номенклатуре широко представлены преобразователи частоты для различных применений, устройства плавного пуска, сервоприводы и планетарные редукторы для точного и высокоточного оборудования, промышленные контроллеры, панели оператора, термоконтроллеры и энкодеры.
-
- Адрес
- 105094, Россия, Москва, ул. Семёновский Вал, дом 6А
-
- Телефон
-
- sales@optimusdrive.ru
-
- Мы работаем:
- Пн.-Пт: 9:00-17.30
- Мы в соцсетях:


Последние новости