Optimus Drive на «Передовые Технологии Автоматизации. ПТА – Новосибирск 2026»
Программируемые логические контроллеры и программируемые контроллеры автоматизации: в чём разница?
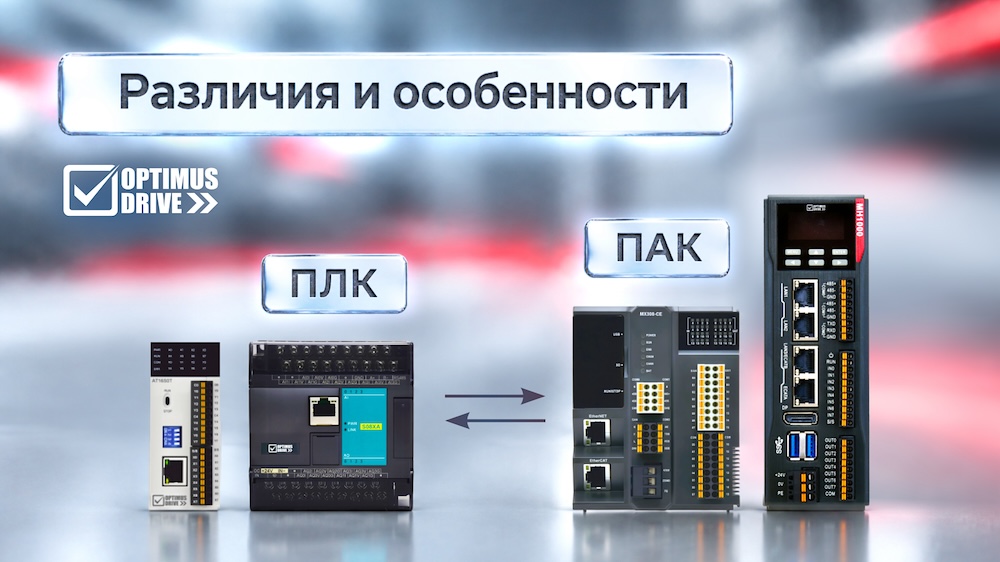
В современной промышленной автоматизации и инженерной практике выбор между программируемыми логическими контроллерами (ПЛК, PLC) и программируемыми контроллерами автоматизации (ПАК, PAC) остаётся одной из ключевых задач при интеграции автоматики в производственные системы. Оба типа устройств находят широкое применение на заводских линиях, в узлах станков, в системах отопления, вентиляции и кондиционирования (HVAC), в крупных исследовательских центрах.
Тем не менее сама терминология всё ещё может вызывать вопросы в профессиональных кругах. В этом материале разберёмся с распространёнными мнениями о различиях в технологических возможностях и областях применения ПЛК и ПАК, а также постараемся пояснить нашу точку зрения на примере контроллеров Optimus Drive. Надеемся, что понимание этих различий поможет читателям в принятии обоснованного решения, которое определит эффективность, масштабируемость и надёжность будущей системы управления.
Понятия ПЛК и ПАК в отраслевых источниках
История развития контроллеров во многом объясняет их современные различия. Первые ПЛК появились в 1968–1969 годах и были созданы для замены громоздких релейных систем управления в автомобильной промышленности. Знаменитый Modicon 084, разработанный для General Motors, стал первым коммерческим ПЛК и заложил архитектурные принципы, используемые до сих пор. Его основная задача заключалась в реализации дискретного логического управления, и он прекрасно справлялся с этой ролью. В 1971 году термин «программируемый логический контроллер», предложенный Allen-Bradley, закрепился как отраслевой стандарт.

В то время были заложены основы программирования ПЛК, опирающиеся на язык релейной логики (ladder logic), который используется и сейчас. Этот язык визуально напоминает электрические схемы релейных систем, что делает его интуитивно понятным для специалистов-электротехников и обслуживающего персонала.
Однако с развитием технологий и усложнением производственных задач к началу 2000-х годов возможности классических ПЛК перестали удовлетворять потребности сложных производственных систем. В 2001 году консалтинговая фирма ARC Advisory Group ввела термин PAC, чтобы обозначить новый класс контроллеров, которые объединяют в себе надёжность ПЛК с вычислительной мощностью и гибкостью промышленных компьютеров.
Эксперты портала Control Engineering определяют ключевое различие между этими двумя типами контроллеров в их архитектуре и вычислительных возможностях. ПЛК изначально проектировались как узкоспециализированные устройства для выполнения дискретных задач управления, и, хотя современные модели значительно эволюционировали, их вычислительная мощность и объём памяти, как правило, уступают ПАК.
ПАК, напротив, обладают большим объёмом памяти и часто могут быть запрограммированы с использованием языков высокого уровня, таких как C или C++, что открывает возможности для реализации значительно более сложных алгоритмов. Согласно определению ARC, ПАК характеризуются пятью основными признаками: мультидоменная функциональность, единая многопрофильная платформа разработки, гибкие программные инструменты, открытая модульная архитектура и совместимость с корпоративными сетями.
Отдельного внимания заслуживает двойственная трактовка термина PAC. Изначально, когда ARC Advisory Group ввела это понятие, аббревиатура расшифровывалась как Programmable Automation Controller – программируемый контроллер автоматизации. Как указано выше, термином обозначали новый класс устройств, которые сочетали надёжность и промышленное исполнение ПЛК с вычислительной мощностью и коммуникационными возможностями, свойственными ПК (Ethernet, веб-сервисы, поддержка языков высокого уровня).
Но по мере того, как такие устройства всё активнее использовались в непрерывных технологических процессах и начали вытеснять традиционные распределённые системы управления (Distributed Control System, DCS), всё чаще стала использоваться другая расшифровка – Process Automation Controller (контроллер автоматизации процессов). Как отмечается в отраслевой литературе, термин PAC «стал взаимозаменяемым с Process Automation Controller», и не просто так: контроллеры данного класса всё глубже интегрируются в задачи управления процессами, ранее решавшиеся DCS.
Сегодня оба варианта расшифровки сосуществуют в инженерной практике. Авторитетные издания, такие как Control Engineering Europe, в своих материалах нередко используют формулировку Process Automation Controller применительно к контроллерам, ориентированным на процессную промышленность и задачи модернизации производств. При этом в технической документации производителей и в классификациях, восходящих к исходному определению ARC, чаще сохраняется расшифровка Programmable Automation Controller.
Таким образом, при выборе контроллера важно учитывать, что за аббревиатурой PAC может стоять как первичное «Programmable», так и широко употребляемое «Process».
В контексте номенклатуры Optimus Drive, где ключевым критерием отнесения устройства к классу PAC является наличие единой многопрофильной среды разработки, поддержки управления движением и развитых коммуникационных возможностей, обе трактовки органично смыкаются: контроллер автоматизации (в процессном смысле) неизбежно является программируемым, а программируемый контроллер автоматизации (в исходном смысле) при необходимости решает и задачи управления процессами. Подробный разбор представлен ниже в разделе «ПЛК и ПАК через призму номенклатуры Optimus Drive».
Обзор различий ПЛК и ПАК
Часто приводимым примером преимуществ ПАК является их производительность в задачах, требующих высоких скоростей обработки данных. В то время как ПЛК могут упираться в технологические ограничения, ПАК способны обрабатывать критически важные по времени функции на сверхвысоких частотах. Например, в Физическом подразделении Jefferson Lab (национальная лаборатория Министерства энергетики США) для исследования квенчей (внезапных переходов из сверхпроводящего состояния в нормальное) соленоидов и тороидальных магнитов потребовалась скорость аналогового ввода-вывода 10 кГц. Системы на основе ПЛК не смогли обеспечить эту скорость, и для решения задачи были внедрены ПАК от производителя National Instruments с использованием программируемых пользователем вентильных матриц(ППВМ, FPGA). Реализованный на аппаратном уровне код FPGA отлично справляется с высокоскоростными задачами, такими как пользовательская синхронизация, управление и обработка сигналов для аналогового и цифрового ввода-вывода.
Конечно, случай Jefferson Lab не означает, что абсолютно все ПЛК неспособны на работу с указанными скоростями, но демонстрирует, что для систем с высокими требованиями к производительности ПАК предпочтительны, поскольку по умолчанию включают высокопроизводительный ввод-вывод, FPGA и системы на кристалле (SoC) с возможностями обработки смешанных сигналов. И хотя отдельные реализации этих технологий встречаются и в некоторых ПЛК, в архитектуре ПАК они являются не опциями, а стандартными элементами.
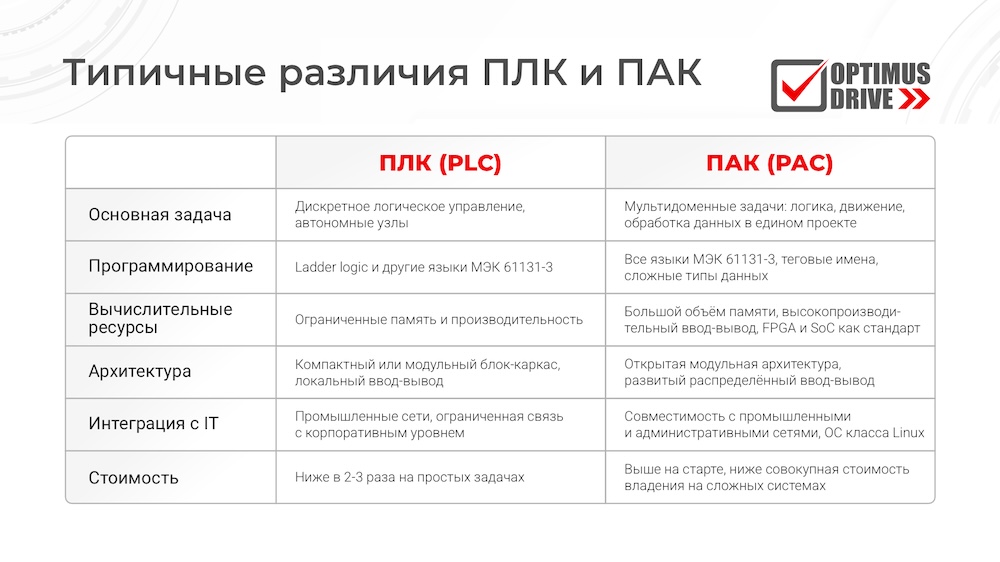
Различия в программировании также являются важным аспектом, на который стоит обратить внимание при выборе устройства. Обычно ПЛК программируются на языке релейной логики или других языках, стандартизированных в IEC 61131-3 (МЭК 61131-3), часто в ограниченном наборе. ПАК, помимо поддержки этих языков, зачастую позволяют использовать разнообразные языки программирования, такие как C и C++, что даёт разработчикам значительно больше свободы и позволяет создавать более сложные и эффективные алгоритмы. Более того, современные ПАК предоставляют возможность использования теговых имён, что упрощает процесс разработки и отладки. Таким образом, инженеры могут определять типы данных непосредственно в процессе программирования. Ещё стоит отметить, что некоторые ПАК работают на полноценных операционных системах, таких как Linux, что открывает ряд возможностей для контейнеризации и интеграции с современными IT-решениями.
Ещё один пласт различий — архитектурные особенности. Традиционные ПЛК ранних поколений были ограничены одним блок-каркасом для установки модулей и имели ограниченную ёмкость ввода-вывода. Современные модели ПЛК могут поддерживать распределённую архитектуру, однако ПАК зачастую предлагают намного более развитые средства для работы с удалёнными узлами I/O. Это достигается за счёт продвинутых сетевых возможностей и интегрированной поддержки децентрализованного управления, что позволяет значительно снизить нагрузку на центральный контроллер, делегируя выполнение таких функций, как ПИД-регулирование, генерация импульсов или обработка событий, на уровень модулей. Кроме того, в системах на основе ПАК модули могут напрямую обмениваться данными друг с другом, минуя центральный контроллер, что принципиально для высокоскоростных приложений.
Вопрос стоимости остаётся одним из определяющих факторов при выборе типа контроллера. Чаще всего ПЛК являются значительно более экономичным решением для простых, автономных задач. Стоимость базовой модели может быть в два-три раза меньше аналогичного по функциональности ПАК. Однако при выборе системы важно учитывать не только первоначальные затраты, но и совокупную стоимость владения. ПАК позволяют сократить расходы на программное обеспечение и уменьшить количество типов запасных частей, а также снизить эксплуатационные расходы за счёт отсутствия необходимости поддерживать в штате экспертов одновременно по ПЛК и ПАК. Более того, стратегические инвестиции в более совершенную систему на начальном этапе могут окупиться в долгосрочной перспективе за счёт масштабируемости и возможности внедрения улучшений на основе анализа данных.
ПЛК и ПАК через призму номенклатуры Optimus Drive
Как нетрудно убедиться, в номенклатуре Optimus Drive представлены оба класса контроллеров. Мы придерживаемся деления, близкого к определению ARC Advisory Group, но с рядом уточнений. Для нас граница между ПЛК и ПАК проходит не столько по объёму памяти или тактовой частоте процессора, сколько по наличию развитой единой программной платформы, функций управления интерполированным движением и широких коммуникационных возможностей с поддержкой удалённых станций. Технические характеристики современных компактных контроллеров выросли настолько, что сегодня можно найти ПЛК, который по аппаратным возможностям превосходит ПАК пятилетней давности. Однако именно среда разработки и спектр задач, решаемых в рамках единого проекта, — то, что действительно отличает эти классы устройств друг от друга.
К классическим программируемым логическим контроллерам Optimus Drive относятся серии AC/AT/AH модульного исполнения и C/T/H блочного исполнения. Они ориентированы прежде всего на стандартные задачи дискретного и процессного управления: автоматизацию технологических установок, насосных станций, обрабатывающих станков и систем автоматизации зданий. Программирование выполняется в бесплатной фирменной среде на языках LD, FBD и IL. Контроллеры выпускаются в модификациях с релейными, NPN- и PNP-выходами, оснащаются импульсными входами и выходами до 200 кГц, а также интерфейсами RS-232/RS-485 и Ethernet. Серии расширяются до 15 модулей — дискретных, аналоговых, температурных, весовых и коммуникационных. Серии AH и H дополнительно поддерживают функции управления движением с линейной и круговой интерполяцией и подходят для задач с шаговыми двигателями и сервоприводами с импульсным управлением. Отдельно отметим, что контроллеры и модули с соответствующими каналами ввода-вывода всех перечисленных серий включены в Государственный реестр средств измерений.
Промежуточное положение занимает серия ME200 — компактный модульный ПЛК, который программируется в среде CODESYS (DIADesigner-AX) с полной поддержкой стандарта МЭК 61131-3 и библиотек SM3_Basics и SM3_CNC. Встроенные 16 входов и 16 выходов, Ethernet, RS-485/RS-232, импульсное управление четырьмя осями на частоте 200 кГц с функциями интерполяции, электронного кулачка и электронного редуктора делают эту серию переходным звеном между классическими ПЛК и контроллерами PAC-класса.
К программируемым контроллерам автоматизации Optimus Drive относятся серии MX300 и MH1000. Их принципиальное отличие от ПЛК вполне соответствует мировой практике. В наличии единая многопрофильная платформа разработки CODESYS (DIADesigner-AX) по стандарту МЭК 61131-3, поддержка всех пяти языков стандарта (LD, FBD, SFC, ST, IL), библиотеки управления движением PLCopen (SM3_Basics, SM3_Robotics, SM3_CNC) и высокопроизводительная сеть EtherCAT для построения распределённых систем управления сложным движением. В ассортименте также есть станции удалённого ввода-вывода.
Контроллеры MH1000 — самые производительные по быстродействию и вычислительным возможностям в номенклатуре Optimus Drive. Серия MX300 ориентирована на комплексные задачи в распределённых системах автоматизации и управления движением.
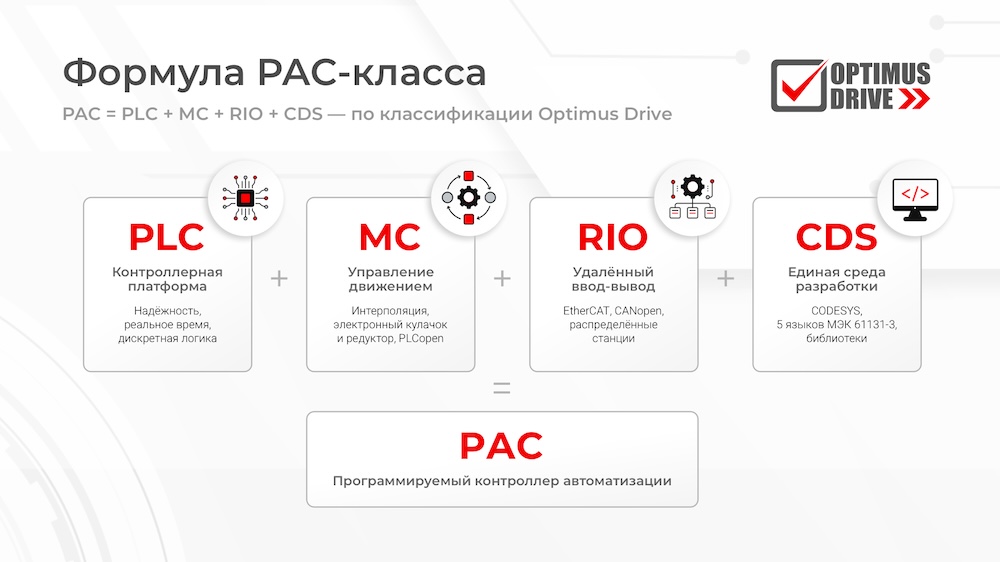
Формулу этого класса можно условно представить так: PAC = PLC + MC + RIO + CDS, где PLC — контроллерная платформа, MC — управление движением, RIO — удалённый ввод-вывод, CDS — мощная единая среда разработки (в данном случае — самая распространённая в мире аппаратно-независимая платформа CODESYS).
Главным идеологическим отличием нашей позиции от подхода западных вендоров является отсутствие стремления искусственно переводить Заказчика на более дорогой класс оборудования. В номенклатуре Optimus Drive нет декларируемой пропасти между ПЛК и ПАК: линейки опираются на общие принципы — открытые стандарты, бесплатные среды программирования и переносимость кода. Проект, написанный для ME200, с минимальной адаптацией переносится на MX300 или MH1000 благодаря единой среде CODESYS. Это сокращает время при масштабировании производства и защищает инвестиции заказчика в разработку.
Отметим, что в связи с отсутствием устоявшейся российской терминологии и пониманием с нашей стороны, что наиболее важным и точным описанием контроллера ПАК является его «процессность», внутри компании было утверждено понятие КУП (контроллер управления процессами).
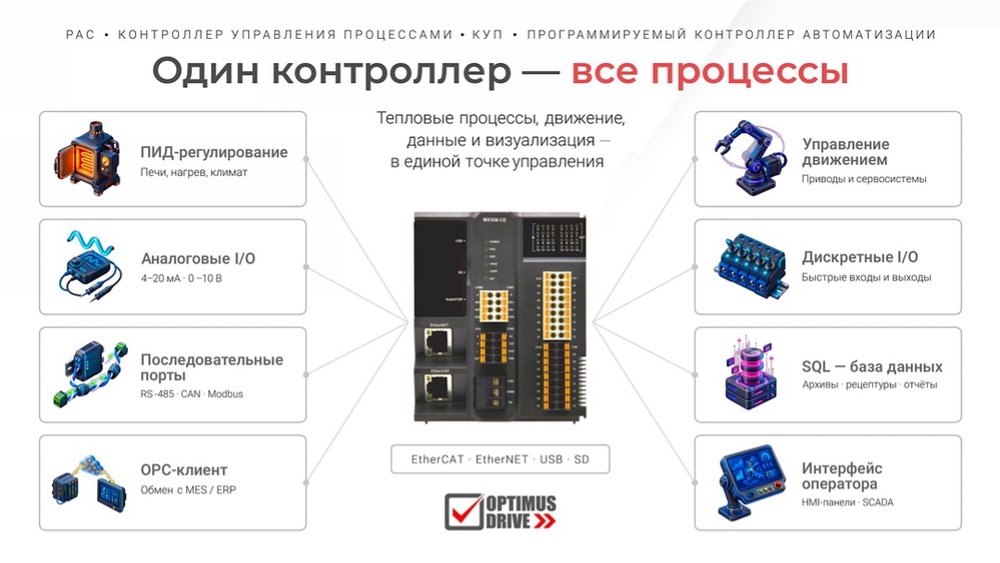
Для PAC-класса мы также предоставляем собственные библиотеки, учитывающие специфику российской промышленности и регуляторной среды. Среди них OD CSV RW (обмен табличными данными с поддержкой локализованных форматов — запятая как разделитель дробной части, российские форматы даты и времени), OD MySQL (прямая запись технологических показателей в базы данных SQL-запросами), OD MQTT (интеграция с IoT-платформами), OD Files (работа с файловой системой контроллера), поддержка NTP и FTP, а также специализированная библиотека OD Inverter CSP Control для использования асинхронного двигателя как оси с обратной связью по положению через частотный преобразователь в сети EtherCAT. Помимо этого, контроллеры Optimus Drive можно применять с любым современным Service Pack для CODESYS — от SP18 до самого последнего на текущий момент SP22.
Практическая рекомендация по выбору в терминах нашей номенклатуры выглядит следующим образом:
- для автономных узлов с несложной логикой и ограниченным числом точек ввода-вывода достаточно блочных серий C или бюджетных модульных AC;
- для машин с импульсным управлением, требованием по подключению счётчиков или с увеличенным количеством каналов подходят серии AT/AH/T/H;
- если проект изначально предполагает масштабирование, работу в распределённой архитектуре, обмен данными с MES/SCADA и сложное синхронное движение по EtherCAT, рационально сразу же строить систему на контроллерах MX300 или MH1000, а ME200 использовать как экономичный вариант для локальных узлов в той же программной экосистеме.

Подводя итог, можно сказать, что выбор между ПЛК и ПАК должен основываться на тщательном анализе требований конкретной задачи. Для простых, автономных приложений с ограниченным числом входов-выходов и несложной логикой управления ПЛК остаётся экономически оправданным и надёжным решением. Однако, когда речь идёт о сложных, масштабируемых системах, требующих высокоскоростной обработки данных, сложных алгоритмов управления, интеграции с корпоративными сетями и возможности расширения в будущем, ПАК предоставляют неоспоримые технологические преимущества. Благодаря своей гибкости, производительности и поддержке современных языков программирования именно ПАК являются оптимальным выбором для решения самых требовательных задач современной автоматизации. В линейке Optimus Drive эта логика напрямую отражена в номенклатуре: от блочных и модульных ПЛК серий C/T/H и AC/AT/AH через «переходный» ME200 до контроллеров автоматизации MX300 и MH1000 на единой платформе CODESYS. По мере роста задач масштабировать систему можно без смены экосистемы и переписывания проектов с нуля.
Если сомневаетесь, какая серия решит ваши текущие задачи, воспользуйтесь формой обратной связи, и наши эксперты помогут подобрать оптимальную конфигурацию.
16 октября 2026г.

В нашей номенклатуре широко представлены преобразователи частоты для различных применений, устройства плавного пуска, сервоприводы и планетарные редукторы для точного и высокоточного оборудования, промышленные контроллеры, панели оператора, термоконтроллеры и энкодеры.
-
- Адрес
- 105094, Россия, Москва, ул. Семёновский Вал, дом 6А
-
- Телефон
-
- sales@optimusdrive.ru
-
- Мы работаем:
- Пн.-Пт: 9:00-17.30
- Мы в соцсетях:


Последние новости